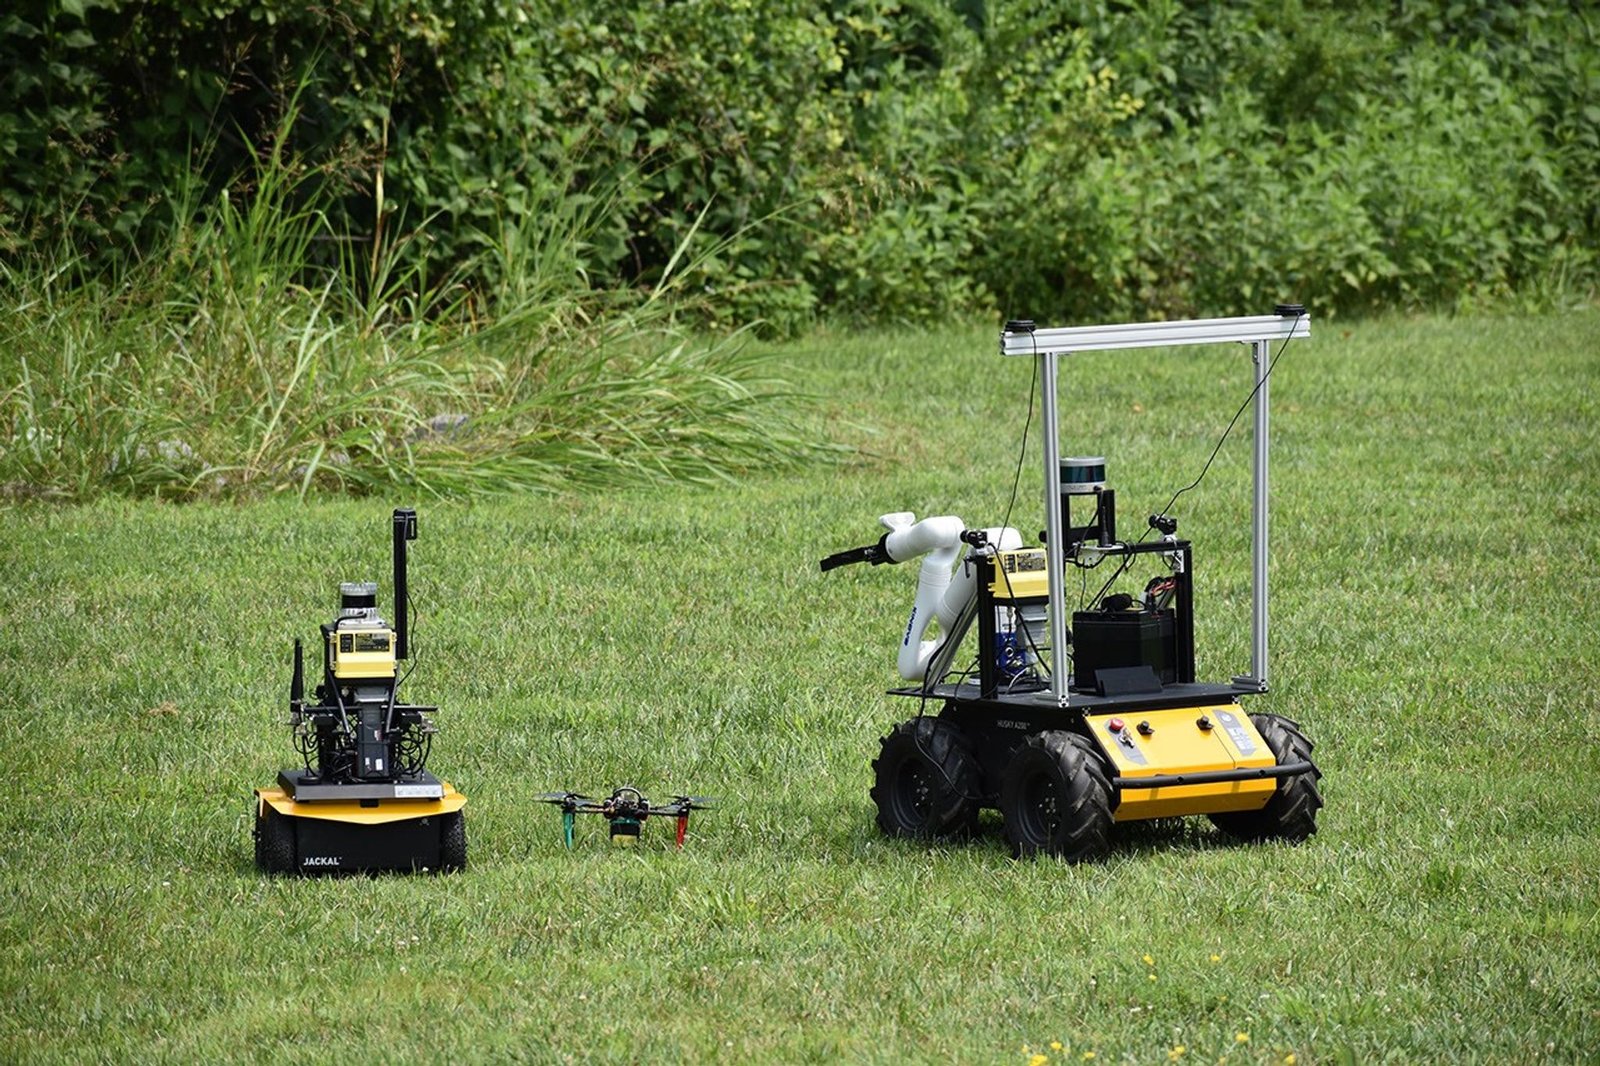
Uma equipe da NASA colocou um drone e dois rovers para trabalhar como uma pequena frota científica em um teste de campo realizado nos Estados Unidos. O sistema, chamado ASTRA, recebeu objetivos definidos por especialistas humanos, distribuiu tarefas entre máquinas com capacidades diferentes e reavaliou o plano quando apareceu uma nova oportunidade de investigação.
O resultado é interessante porque desloca a discussão de “um robô autônomo” para “vários instrumentos que precisam decidir juntos”. Ao mesmo tempo, o anúncio não descreve uma missão espacial em operação. Foi uma campanha terrestre, em condições controladas, que ajuda a responder perguntas anteriores a qualquer uso na Lua, em Marte ou nos planetas mais distantes.
Abaixo, separamos o que a publicação original da NASA confirma, o que ainda é objetivo de pesquisa e por que a coordenação entre diferentes robôs pode ser mais relevante do que a palavra “IA” isolada no título.
O que aconteceu
Na demonstração, três máquinas cumpriram papéis complementares. Um drone observou a área por cima, identificou pontos de interesse e coletou dados. Um dos rovers usou lidar para mapear o terreno, apoiar a navegação e fornecer contexto para as amostras. O outro rover tinha um braço robótico para realizar a coleta.
O software da frota recebeu metas científicas iniciais de especialistas humanos. A partir delas, comparou riscos, retorno científico potencial e adequação de cada robô para uma tarefa. Enquanto o plano avançava, o conjunto verificava perigos no ambiente, reconsiderava a estratégia diante de informação nova e mantinha os responsáveis humanos informados.
Essa sequência importa mais do que uma demonstração de movimento. A proposta não era apenas fazer três equipamentos percorrerem o mesmo campo, mas avaliar se recursos diferentes poderiam ser coordenados como partes de uma investigação única.
Quando isso aconteceu
O teste de campo ocorreu em julho de 2026 no Virginia Tech Transportation Institute, em Blacksburg, no estado norte-americano da Virgínia. A NASA publicou seu relato em 15 de setembro de 2026 e atualizou a página em 17 de setembro. Esta análise foi preparada em 22 de setembro, uma semana após a divulgação inicial.
A diferença entre a data do experimento e a data da notícia é relevante. Ela evita apresentar a campanha como um acontecimento de hoje e ajuda a distinguir o registro do teste da interpretação editorial feita depois. O material integra o blog Planetary Expeditions, dedicado a ensaios terrestres que ajudam a estudar problemas de exploração de outros mundos.
Como a frota dividiu o trabalho
O drone funcionou como batedor. Por estar no ar, conseguia observar uma região maior e apontar locais que mereciam investigação. O rover com lidar acrescentava uma leitura detalhada da geometria do ambiente, útil para contornar obstáculos e contextualizar o ponto observado. O rover com braço robótico ficava responsável pela ação física de coleta.
Essa divisão mostra uma vantagem prática de uma frota heterogênea. O sensor mais indicado para encontrar algo não precisa estar na mesma plataforma capaz de se aproximar ou coletar material. A coordenação liga descoberta, navegação e amostragem sem exigir que um único veículo carregue todos os instrumentos.
Também existe uma dependência: se uma etapa falha, a investigação seguinte pode perder contexto ou sequer começar. Por isso, a demonstração deve ser lida como teste de orquestração, não como prova de que qualquer conjunto de robôs poderá se reorganizar sozinho em qualquer terreno.
O que o teste realmente demonstrou
A NASA descreveu uma situação em que o drone encontrou um ponto de interesse adicional enquanto a frota já trabalhava em outro objetivo. O sistema não abandonou a tarefa em curso. Ele avaliou a oportunidade e convocou outro recurso robótico para investigar a nova questão.
Esse comportamento sugere que o planejamento conseguiu preservar uma prioridade e, ao mesmo tempo, aproveitar capacidade disponível. É uma demonstração mais específica do que dizer simplesmente que a IA “tomou decisões”: havia objetivos humanos, recursos identificados, critérios de risco e um ambiente de teste conhecido.
O que ainda não foi demonstrado
O teste não prova que a frota está pronta para uma missão lunar, marciana ou aos planetas exteriores. A publicação não relata lançamento, operação fora da Terra, comunicação com atraso interplanetário, sobrevivência à radiação, poeira abrasiva, extremos térmicos ou falhas prolongadas sem manutenção.
Também não há no anúncio um comparativo público de desempenho contra uma equipe controlada diretamente, uma taxa de acerto para todas as decisões ou uma descrição completa de todos os cenários de falha. Sem esses dados, seria imprudente transformar um teste bem-sucedido em uma medida universal de confiabilidade.
A linguagem correta, portanto, é “a frota demonstrou este comportamento durante a campanha descrita”. Não é correto concluir que ela resolveria automaticamente qualquer tarefa científica, nem que substitui cientistas, engenheiros ou operadores.
Informação objetiva e prioridade subjetiva
Um detalhe útil do projeto é a diferença entre fatos mensuráveis e preferências da missão. Distância, velocidade e disponibilidade de um robô podem ser tratadas como informações objetivas. Já a importância relativa de mapear uma área, coletar uma amostra ou aceitar determinado risco depende das prioridades definidas por pessoas.
O ASTRA procura combinar esses dois tipos de informação. Isso não significa que a máquina invente os valores da missão. Significa que o software precisa aplicar prioridades humanas a uma situação que muda, escolhendo um recurso adequado sem esperar uma nova instrução para cada passo.
Essa distinção é central para avaliar sistemas autônomos. Uma decisão pode ser tecnicamente consistente e ainda estar errada para a missão se os objetivos, limites ou pesos fornecidos inicialmente forem inadequados.
O papel humano continua no centro
Especialistas humanos estabeleceram os objetivos iniciais e definiram o que conta como retorno científico, risco aceitável e prioridade. Os robôs executaram e adaptaram um plano dentro dessa moldura. A autonomia reduz a necessidade de microgerenciar cada movimento, mas não elimina a responsabilidade por configurar a missão e revisar seus resultados.
Esse modelo é especialmente importante quando a comunicação não permite controle imediato. Uma equipe na Terra pode estabelecer metas e restrições; a frota precisa reagir a obstáculos e oportunidades locais sem esperar uma resposta para cada evento. Depois, os responsáveis precisam receber registros suficientes para entender o que ocorreu e por quê.
O desafio de confiança, portanto, inclui mais do que evitar colisões. Inclui rastreabilidade, possibilidade de interromper comportamentos perigosos, consistência entre prioridade declarada e ação executada, além de evidência para auditoria científica.
Fato confirmado e análise editorial
Fato confirmado: segundo a NASA, a campanha reuniu uma frota de três robôs, distribuiu funções entre drone e rovers, considerou riscos e valor científico e conseguiu investigar um novo ponto de interesse sem abandonar a tarefa original.
Análise editorial: o avanço mais promissor não parece ser um único algoritmo “inteligente”, mas a capacidade de coordenar ferramentas especializadas sem perder a intenção científica. Isso pode aumentar o uso de cada plataforma em locais onde a comunicação é lenta ou o acesso humano é perigoso.
Essa análise não é uma alegação da NASA de prontidão operacional. Ela é uma leitura do valor arquitetural do teste. A maturidade real dependerá de campanhas mais duras, métricas transparentes, comportamento sob falhas e validação nas condições das missões pretendidas.
Por que isso ainda importa
O anúncio continua relevante depois da data de publicação porque autonomia científica não é apenas uma forma de economizar comandos. Em destinos muito distantes, uma oportunidade pode desaparecer antes que uma equipe na Terra receba os dados, escolha uma ação e envie uma resposta. Uma frota capaz de seguir prioridades predefinidas pode usar melhor uma janela curta.
Também existe um ganho de combinação. O drone encontra, o lidar contextualiza e o braço coleta. Se o fluxo for confiável, uma missão pode transformar observação em ação com menos espera. O valor não está em fazer tudo sem pessoas, mas em ampliar o alcance da equipe quando pessoas não conseguem intervir em tempo real.
Para leitores que acompanham aplicações científicas de IA, a pauta complementa nossa análise do Prithvi-EO 2.0 e seus limites. Nos dois casos, a utilidade depende de dados, objetivo e validação, não de uma promessa genérica de automação.
Riscos e limites antes de outro mundo
Uma frota autônoma precisa lidar com falhas parciais. Um sensor pode produzir leitura ruim, um rover pode ficar imobilizado e a comunicação entre os veículos pode se degradar. O sistema precisa reconhecer a perda de capacidade, recalcular tarefas e evitar que uma conclusão científica seja tratada como confiável quando falta informação essencial.
Outro risco é transformar prioridades mal especificadas em decisões rápidas. Se o valor científico de uma área for superestimado ou o custo de uma manobra for subestimado, a autonomia apenas executará com eficiência um julgamento inadequado. Revisão humana, testes adversariais e limites operacionais continuam necessários.
Por fim, ambientes planetários impõem condições que um campo verde na Virgínia não reproduz. Os análogos planetários da NASA são úteis porque permitem estudar partes de um problema na Terra, mas nenhum local terrestre replica todas as condições de outro mundo.
O que acompanhar nas próximas etapas
Uma evolução convincente deveria trazer testes com comunicação limitada, falhas induzidas, terrenos mais variados e explicações sobre como os operadores auditam decisões. Também será importante saber como a frota mede incerteza, quando solicita intervenção e quais ações ficam proibidas mesmo diante de uma oportunidade científica.
Métricas comparáveis fariam diferença: tempo para concluir objetivos, quantidade de tarefas recuperadas após falha, consumo de energia, decisões recusadas por baixa confiança e qualidade científica dos dados coletados. A publicação atual descreve comportamento e intenção, mas não oferece esse quadro completo.
Vale acompanhar também a integração com instrumentos reais de missão. Um protótipo de coordenação pode funcionar bem com equipamentos de teste e ainda exigir mudanças para operar com limites de massa, energia, processamento e proteção ambiental de uma nave espacial.
Como ler o anúncio sem cair no exagero
Primeiro, procure o verbo usado pela fonte: a NASA realizou um teste de campo. Segundo, identifique o que foi observado: divisão de trabalho, avaliação de risco e resposta a um novo ponto de interesse. Terceiro, separe isso do objetivo futuro: atuar como extensão confiável de uma equipe científica em locais distantes ou perigosos.
Essa leitura preserva a importância do trabalho sem promover ficção. A frota não “explorou Marte sozinha”, mas ensaiou na Terra uma forma de tomar decisões coordenadas que poderá ser útil em futuras missões. A diferença entre essas frases é justamente a diferença entre notícia verificável e publicidade.
Para quem deseja entender outras ferramentas com o mesmo cuidado, o catálogo de Skills do Bastidores da IA mantém páginas técnicas separadas e sinaliza limites, pré-requisitos e origem de cada recurso.
Fontes primárias
- NASA Science: relato oficial do teste de campo da frota ASTRA.
- NASA Science: arquivo oficial de inteligência artificial.
- NASA Science: explicação sobre análogos planetários.
- NASA: diretrizes para imagens e mídia.
Transparência visual: a capa é uma ilustração editorial original criada para esta matéria e não representa uma fotografia da campanha. A imagem dentro do texto é a fotografia oficial publicada pela NASA, com crédito e link para a origem.